Robotica leeft al jaren van beloftes
Al meer dan tien jaar klinkt dezelfde voorspelling: volgend jaar breekt het tijdperk van de intelligente robots definitief door. Toch zijn volledig autonome robots nog altijd eerder uitzondering dan regel. Ze functioneren uitstekend in gecontroleerde laboratoria, maar zodra ze worden geconfronteerd met de rommelige werkelijkheid van een fabriek, magazijn of woning, blijken de beperkingen nog steeds groot.
Tijdens de nieuwste YC Paper Club brachten onderzoekers uit de wereld van kunstmatige intelligentie en robotica de belangrijkste wetenschappelijke doorbraken samen. Hun conclusie is opvallend genuanceerd. Robotica is nog lang niet "opgelost", maar verschillende fundamentele problemen lijken eindelijk binnen bereik van een oplossing.
Waarom robots de echte wereld zo moeilijk begrijpen
De grootste uitdaging blijft het enorme verschil tussen een gesimuleerde omgeving en de echte wereld. In een simulator verloopt alles voorspelbaar: objecten bewegen zoals verwacht, verlichting verandert nauwelijks en sensoren maken geen fouten.
In werkelijkheid ziet een robot echter duizenden kleine afwijkingen. Een doos staat enkele centimeters scheef. Een vloer is gladder dan verwacht. Een schroevendraaier glijdt onverwacht uit de hand. Zonlicht beïnvloedt de camera. Al die kleine verschillen zorgen ervoor dat een perfect getrainde robot plotseling fouten begint te maken.
Onderzoekers spreken daarom al jaren over de sim-to-real gap: de kloof tussen simulatie en werkelijkheid. Het verkleinen van die kloof vormt nog altijd één van de belangrijkste onderzoeksgebieden binnen robotica.
Niet alleen zien, maar ook begrijpen
Een tweede fundamenteel probleem is de zogenaamde sensorimotorische uitdaging. Mensen combineren automatisch wat ze zien met wat ze voelen. Tijdens het oppakken van een glas merkt een mens onmiddellijk hoeveel kracht nodig is, of het glas glad is of begint te slippen.
Voor robots is dat veel ingewikkelder. Camera's, krachtmeters, tastsensoren en bewegingsinformatie moeten voortdurend met elkaar worden gecombineerd. Pas wanneer al die gegevens perfect samenwerken ontstaat vloeiende, natuurlijke beweging.
Dat vraagt om AI-modellen die niet alleen objecten herkennen, maar ook begrijpen hoe zij zich in de fysieke wereld gedragen.
Robots krijgen eindelijk een geheugen
Een van de meest besproken onderzoeken introduceert Multi-Scale Embodied Memory (MEM).
In plaats van uitsluitend naar het huidige camerabeeld te kijken, kan een robot eerdere ervaringen onthouden. Dat geheugen bestaat uit meerdere tijdschalen. De robot onthoudt niet alleen wat enkele seconden geleden gebeurde, maar ook eerdere handelingen tijdens dezelfde taak. Daardoor kan hij veel consistenter werken.
Een robot die een tafel afruimt, weet bijvoorbeeld welke voorwerpen al zijn verplaatst, welke nog moeten volgen en welke route het meest efficiënt is. Dat lijkt vanzelfsprekend voor mensen, maar vormt voor robots een enorme stap vooruit.
AI leert waarop het moet letten
Een ander onderzoek richt zich op een opvallend menselijk vermogen: weten wanneer diep nadenken noodzakelijk is.
Mensen analyseren niet iedere eenvoudige beweging uitvoerig. Pas wanneer iets onverwachts gebeurt, schakelen zij over op intensiever redeneren. Nieuwe AI-modellen proberen precies dat gedrag na te bootsen. Ze leren zelfstandig welke situaties extra denkwerk vereisen en welke handelingen automatisch kunnen worden uitgevoerd. Daardoor besparen ze rekenkracht én reageren ze sneller.
Voor robots betekent dit efficiënter energiegebruik en minder vertraging tijdens complexe taken.
Behendige robots zonder één minuut praktijkervaring
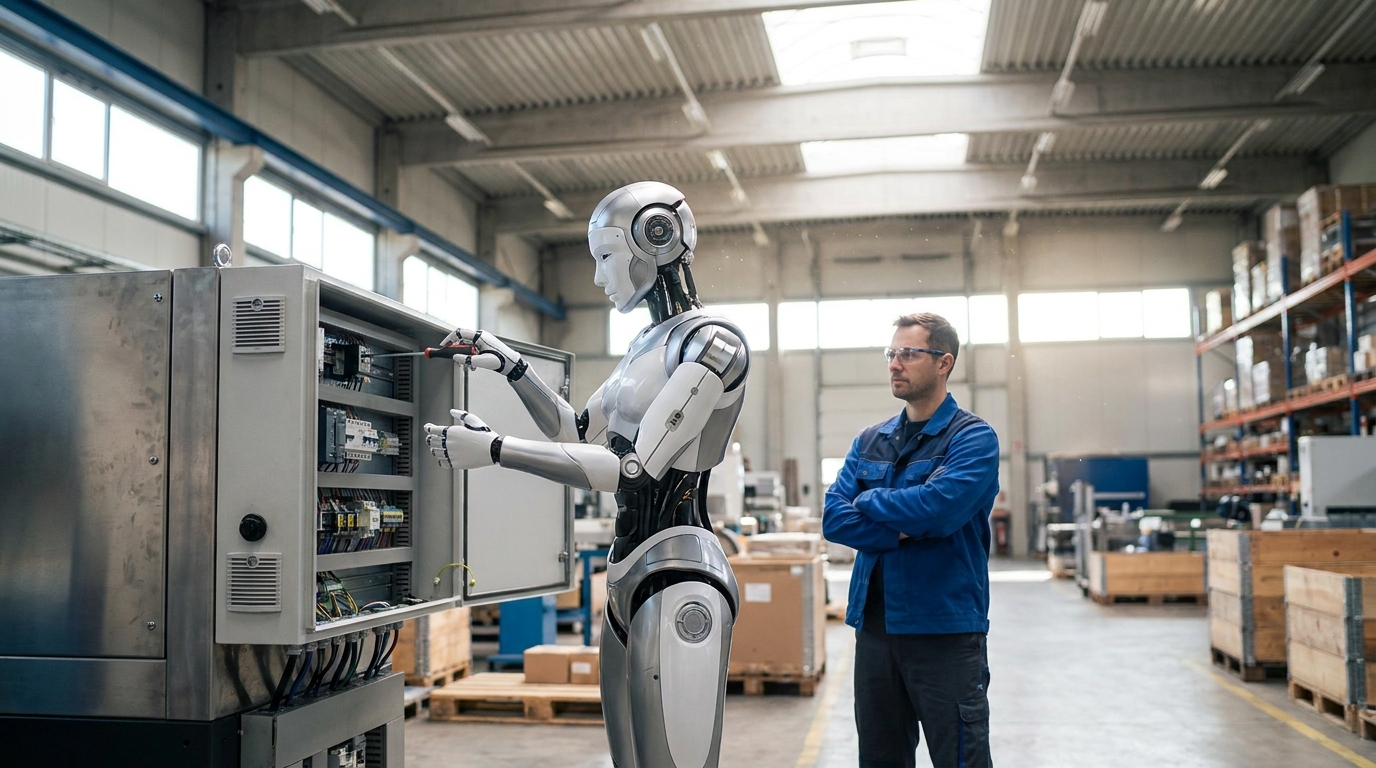
Een indrukwekkende ontwikkeling komt uit onderzoek naar SimToolReal. Hier leren robots uiterst verfijnde gereedschappen gebruiken zonder ooit met echte apparatuur te oefenen. Alle training gebeurt volledig in simulatie.
Door miljoenen virtuele scenario's te doorlopen leert de robot omgaan met variaties die in de echte wereld kunnen voorkomen. Wanneer de robot uiteindelijk een echte schroevendraaier, tang of ander gereedschap vasthoudt, blijkt hij verrassend goed voorbereid.
Deze aanpak kan de ontwikkelingskosten van nieuwe robots drastisch verlagen.
Teleoperatie wordt de geheime motor achter de industrie
Misschien wel de meest verrassende voorspelling tijdens de bijeenkomst is dat de grootste robotbedrijven waarschijnlijk niet beginnen met volledig autonome machines. In plaats daarvan zullen zij eerst inzetten op teleoperatie. Daarbij bestuurt een menselijke operator de robot op afstand.
Elke beweging wordt geregistreerd als waardevolle trainingsdata voor toekomstige AI-modellen. Hoe vaker mensen robots bedienen, hoe groter de dataset wordt waarmee autonome systemen later zelfstandig kunnen leren. Deze aanpak verkleint het risico voor bedrijven en versnelt tegelijkertijd de ontwikkeling van kunstmatige intelligentie.
Wereldmodellen maken robots vooruitziend
Ook zogenaamde World Action Models trekken veel aandacht. Deze modellen proberen niet alleen te voorspellen wat een robot ziet, maar ook welke gevolgen iedere mogelijke actie zal hebben.
Voordat een robot daadwerkelijk beweegt, simuleert het AI-model verschillende uitkomsten.
- Welke beweging is het veiligst?
- Welke kost de minste energie?
- Welke levert de grootste kans op succes?
Door vooraf meerdere scenario's te evalueren kunnen robots veel verstandiger beslissingen nemen zonder enorme hoeveelheden gespecialiseerde hardware nodig te hebben. Dat maakt krachtige robotintelligentie ook betaalbaarder.
Minder hardware, meer intelligentie
Een belangrijk thema is bovendien efficiëntie. Tot voor kort vereisten de meest geavanceerde robotmodellen enorme GPU-systemen om realtime beslissingen te nemen.
Nieuwe onderzoeksrichtingen proberen dezelfde intelligentie mogelijk te maken met aanzienlijk minder rekenkracht. Dat verlaagt niet alleen de kosten, maar maakt robots ook praktischer voor fabrieken, ziekenhuizen, logistieke centra en uiteindelijk zelfs huishoudens.
De komende jaren worden beslissend
De onderzoekers zijn opvallend eensgezind over één conclusie: Robotica kent nog altijd fundamentele uitdagingen. Problemen zoals de sim-to-real-kloof, geheugen, redeneervermogen, sensorgegevens en fysieke behendigheid zijn nog niet volledig opgelost.
Toch ontstaat er voor het eerst een duidelijk samenhangend beeld van hoe deze puzzelstukken in elkaar passen.
Nieuwe AI-technieken combineren geheugen, wereldmodellen, simulatie, teleoperatie en efficiëntere rekenmethoden tot één geïntegreerde aanpak. Dat maakt de kans groter dat robots niet langer beperkt blijven tot demonstraties in onderzoekscentra, maar steeds vaker betrouwbare collega's worden in magazijnen, fabrieken, zorginstellingen en uiteindelijk ook in huis.
Na jaren van optimistische voorspellingen lijkt de robotrevolutie nog steeds niet voltooid. Maar anders dan voorheen zijn de nieuwste wetenschappelijke inzichten niet langer losse innovaties. Ze vormen samen een stevig fundament waarop de volgende generatie intelligente robots daadwerkelijk gebouwd kan worden.