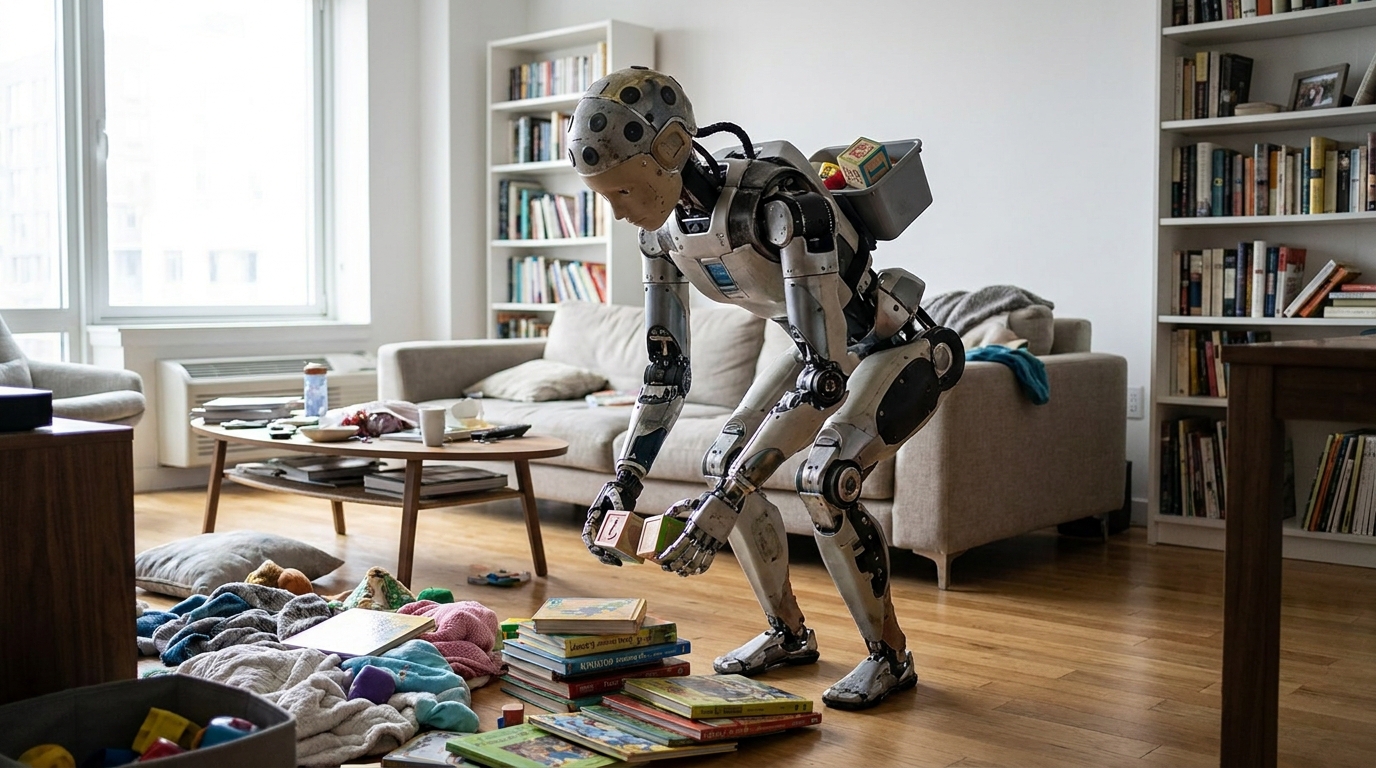
Een wasje opvouwen of een espresso zetten is niet meer genoeg. De echte uitdaging is het bouwen van een universele, zelfstandig denkende robot die uren achtereen zonder menselijke hulp blijft draaien.
Door de redactie — Analyse van Startup School 2026 (Physical Intelligence / Chelsea Finn)
De belofte van de robotica zweeft al decennia boven onze hoofden. We zien regelmatig indrukwekkende filmpjes van machines die keukens opruimen, kleding opvouwen of strak afgestelde industriële taken uitvoeren. Maar wie de techniek naar de echte, rommelige wereld verplaatst, stuit op een keiharde realiteit: machines zijn kwetsbaar, onvoorspelbaar en afhankelijk van voortdurende menselijke supervisie.
Tijdens Startup School 2026 gaf Chelsea Finn, medeoprichter van Physical Intelligence, een heldere blik op hoe de sector deze cruciale horde doorbreekt.
1. De betrouwbaarheidskloof: Van demo naar dagelijkse praktijk
Volgens Finn ligt de essentie van de huidige robotica-revolutie niet in het aanleren van nóg een nieuw kunstje, maar in het garanderen van betrouwbaarheid. Het is relatief eenvoudig om een robot één keer succesvol een kopje te laten oppakken voor een gelikte videodemonstratie. Het wordt een heel ander verhaal wanneer diezelfde machine duizenden keren achter elkaar foutloos moet presteren, zonder dat er een engineer klaarstaat om in te grijpen.
De overstap van een gecontroleerde laboratoriumomgeving naar een onvoorspelbare huiskamer of dynamische fabrieksvloer vereist een fundamentele omslag. De grootste uitdaging is het doorbreken van de 'babysitter-modus': het constante toezicht dat tot nu toe noodzakelijk was.
2. Versterkingsleren als motor voor efficiëntie
Een belangrijk breekpunt in het werk van Physical Intelligence is de toepassing van geavanceerd reinforcement learning (versterkingsleren). Door robots niet alleen te laten naspreken wat ze voorgedaan krijgen, maar ze actief te belonen voor efficiëntie en correctie, is de doorvoer (throughput) van robotsystemen verdubbeld.
Nog belangrijker is het vermogen van systemen om te leren van hun eigen fouten. In plaats van vast te lopen wanneer een object wegglijdt of anders ligt dan verwacht, leert het model hoe het zichzelf kan herstellen. Dit autonomievermogen maakt het mogelijk dat robotsystemen inmiddels uren achtereen – in sommige proeven zelfs tot 13 uur achter elkaar – volledig zelfstandig kunnen blijven functioneren.
"Robotica beweegt zich van gespecialiseerde modellen naar generieke systemen die direct inzetbaar zijn over verschillende taken, hardware en omgevingen heen."
3. De overgang naar de 'GPT-Era' van Fysieke AI
De meest ingrijpende visie die Finn presenteert, is dat robotica zich momenteel in hetzelfde transformatiemodel bevindt als de taalmodellen (LLM's) een paar jaar geleden. Waar voorheen elke specifieke taak een uniek, fijnmazig afgesteld model vereiste, ontstaat nu de trend van out-of-the-box algemene modellen.
Door te trainen op gigantische hoeveelheden diverse data – gecombineerd over verschillende robottypes, fysieke hardware en omgevingen – ontstaat 'compositionele generalisatie'. Eén overkoepelend model blijkt in de praktijk in staat om gespecialiseerde modellen te verslaan. De robot kijkt niet langer alleen naar een vast sjabloon, maar begrijpt de fysieke dynamiek van de ruimte om zich heen dankzij een geïntegreerd geheugen en brede perceptie.
4. Wat brengt de toekomst?
De verschuiving naar algemene fysieke intelligentie markeert een volwassenwording van de industrie. Nu modellen uit de doos direct bruikbaar worden voor uiteenlopende doeleinden, komt een toekomst waarin autonome machines een vanzelfsprekend onderdeel van onze fysieke infrastructuur vormen snel dichterbij.